Què és un núvol de punts
i què se’n fa
Un núvol de punts és el conjunt de milions de punts —cadascun amb les seves coordenades X, Y, Z— que un escàner làser 3D mesura sobre una instal·lació real. Plegats formen una rèplica mètrica i tridimensional del que existeix: pots girar al voltant, mesurar distàncies i comprovar cotes sobre seu, com una fotografia tridimensional de la planta tal com està construïda avui.
En aquesta guia: com es captura, quins formats té i com treballar-lo en cada programari ↓
Com es captura un núvol de punts: escàner làser 3D i LiDAR
Un núvol de punts no es dibuixa: es mesura. I es mesura amb làser, la mateixa tecnologia que hi ha darrere de dos termes que es creuen constantment —escaneig làser 3D i LiDAR— però que resolen coses diferents.
El principi és senzill: un feix làser surt de l’aparell, rebota en una superfície i torna. Mesurant el temps que triga —o el desfasament del senyal— es calcula a quina distància és aquell punt. L’escàner repeteix aquesta mesura centenars de milers de vegades per segon mentre escombra l’entorn, i d’aquí surten els milions de punts que formen el núvol. És, literalment, un aixecament 3D de l’estat real, mesurat punt a punt.
-
Escàner làser terrestre Estacions fixes
L’escàner es col·loca sobre un trípode en una posició (una «estació»), gira i mesura tot el que l’envolta. Es repeteix en tantes estacions com calgui per cobrir la zona sense deixar ombres, i després s’uneixen entre si. És el que dona la màxima densitat i fidelitat en interiors densos: sales de màquines, racks de canonades, plantes de procés.
-
LiDAR (núvol de punts LiDAR) En moviment
És la mateixa mesura per làser, però muntada sobre alguna cosa que es mou —un dron, un vehicle, una motxilla de captura—. Cobreix grans extensions i exteriors molt més ràpid, a canvi d’una mica menys de densitat. Ideal per a terrenys, cobertes, vials o el conjunt d’un emplaçament; menys indicat per al detall fi d’una sala plena d’equips.
Un núvol de punts es captura mesurant amb làser: l’escàner terrestre ho fa des d’estacions fixes per al detall d’interiors, i el LiDAR munta aquest mateix làser en moviment —dron, vehicle, motxilla— per cobrir grans extensions.
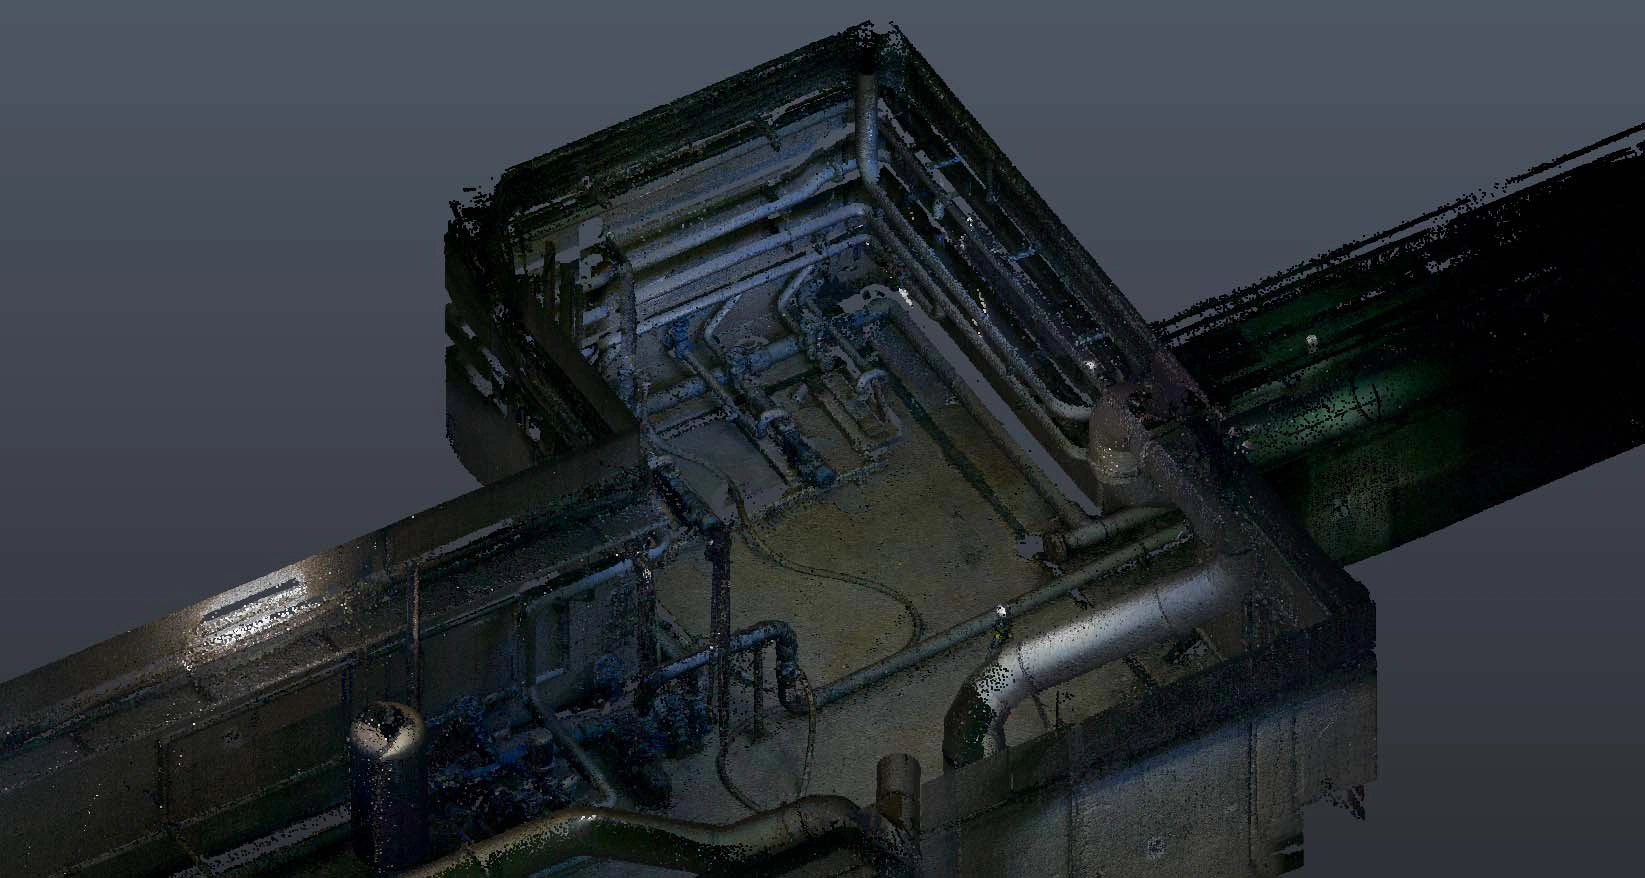
En una planta industrial, el més habitual és l’escàner làser terrestre des d’estacions fixes, perquè la densitat d’equips i canonades exigeix mesurar amb detall i des de molts angles per no deixar zones ocultes. A3D escaneja així, amb la producció en marxa, planificant els recorreguts amb l’equip de planta.
Formats de núvol de punts: E57, RCP/RCS, LAS/LAZ i PTS
Un núvol de punts 3D es pot desar en diversos formats, i cadascun serveix per a una cosa. Aquests són els que veuràs a la pràctica, explicats en clar.
-
E57 .e57
L’estàndard obert per intercanviar. Desa geometria, color i intensitat, i el llegeix gairebé qualsevol programa. És el format que convé demanar sempre, perquè et deixa les mans lliures: amb un E57 portes el teu núvol a un altre programari o a un altre proveïdor quan vulguis, amb total autonomia.
-
RCP / RCS .rcp · .rcs
El format d’Autodesk ReCap. El .rcp és el projecte i els .rcs són els escanejos que agrupa. És el que llegeixen de manera nativa Revit, AutoCAD i Civil 3D, així que és el format de treball quan modeles sobre plataforma Autodesk.
-
LAS / LAZ .las · .laz
L’estàndard de topografia i LiDAR. Molt usat en captura des de dron i terreny. El .laz és exactament la mateixa dada comprimida, perquè un fitxer enorme n’ocupi una fracció i es mogui millor. Habitual a Civil 3D i en fluxos de cartografia.
-
PTS / XYZ .pts · .xyz
Text pla, senzill però pesat. Cada línia és un punt amb les seves coordenades (i de vegades color). S’obre en gairebé tot i és fàcil d’inspeccionar, però, com que no està comprimit ni estructurat, ocupa molt i va lent. Útil com a format de rescat o d’intercanvi bàsic.
Demana sempre el teu núvol de punts en un format obert com E57 a més del format de treball: és el que garanteix que la dada és teva i portable a qualsevol programari, avui i d’aquí a deu anys.
Quina precisió esperar d’un núvol de punts en entorn industrial
«Amb quina precisió?» és la primera pregunta que fa un enginyer, i és fàcil comparar malament si es barregen dos números que no mesuren el mateix.
Un fabricant d’escàners publica una precisió d’instrument: el que l’aparell aconsegueix mesurant un punt aïllat en condicions ideals de laboratori, de l’ordre d’un o dos mil·límetres. És una dada real, però no és la que fas servir per intervenir sobre la teva planta.
El que decideix de debò és la precisió del lliurable: quant es desvia el núvol de punts final respecte a la planta real mesurada, un cop unides totes les estacions entre elles. Aquí entra el procés complet —el registre d’escanejos, el cosit entre plantes, les toleràncies de la mateixa obra—, i aquest número és bastant més gran que el de catàleg. És el que serveix per decidir si un equip nou hi cap per un forat o si una canonada passa per on creus.
Per a un entorn industrial, l’honest és que un proveïdor declari per escrit la precisió del seu lliurable, no la del seu aparell. A A3D la fixem en cada projecte i la deixem per escrit; tens el detall, amb la xifra concreta, a la pàgina d’escaneig làser 3D.
En un núvol de punts cal separar dues coses: la precisió d’instrument (la de catàleg, sobre un punt ideal) i la precisió de lliurable (quant s’assembla el núvol final a la planta real). La que serveix per intervenir és la del lliurable, i és la que convé exigir per escrit.
Com carregar un núvol de punts a Revit (via ReCap)
Revit no llegeix el núvol en brut: abans passa per ReCap. Un cop a dins, el núvol és la teva plantilla tridimensional exacta per modelar a sobre.
Necessites Autodesk ReCap (el conversor de núvols d’Autodesk) i el teu núvol en un format que ReCap entengui —E57, LAS, PTS…—.
- A ReCap, crea un projecte nou i importa el teu núvol (E57/LAS/PTS). ReCap l’indexa i genera un projecte .rcp amb els seus .rcs per escaneig.
- A Revit, ves a la pestanya Insereix → Núvol de punts i selecciona aquest .rcp.
- Tria el posicionament: Automàtic – per coordenades compartides si el núvol està georeferenciat, o per origen si treballes en coordenades de projecte.
- Aïlla la zona amb la caixa de secció i treballa per vistes i seccions: així no carregues tot el núvol alhora i veus amb claredat el que modelaràs.
- Modela cada element —murs, canonades, equips— prenent el núvol com a referència exacta.
Sincerament: Revit no converteix el núvol en geometria intel·ligent per si sol. El núvol és la guia visual; el model s’aixeca a mà, element a element. Aquesta feina de reconstrucció és, precisament, el modelatge as-built.
Com inserir un núvol de punts a AutoCAD
A AutoCAD la ruta és la mateixa que a Revit —passa per ReCap—, amb l’ordre d’adjuntar núvol i les eines de retall per aïllar el que t’interessa.
- Converteix el teu núvol a .rcp/.rcs amb ReCap, igual que per a Revit.
- A AutoCAD, fes servir Insereix → Adjunta núvol de punts (ordre POINTCLOUDATTACH) i selecciona el .rcp.
- Defineix el punt d’inserció, l’escala i la rotació. Marca «usa la geolocalització» si el núvol està georeferenciat.
- Amb el núvol adjuntat, dibuixa en 2D o 3D prenent referències sobre seu; fes servir el retall de núvol (contorn o secció) per quedar-te només amb la part que estàs delineant.
Per a què és útil: perfecte per aixecar plantes, alçats i seccions 2D fidels a l’estat real. Per a un model amb dades per element, el destí natural és Revit o un flux BIM.
El núvol de punts a Civil 3D
Civil 3D és AutoCAD amb eines de terreny i infraestructura: el núvol hi entra igual, però aquí interessa sobretot per treure superfícies i topografia.
- Adjunta el núvol igual que a AutoCAD (.rcp via ReCap), o importa directament .las/.laz si vens de LiDAR.
- Fixa abans de res el sistema de coordenades del dibuix (UTM del projecte), perquè tot encaixi amb la cartografia.
- Extreu una superfície TIN a partir dels punts del terreny (o d’un fitxer de punts filtrat).
- Genera sobre aquesta superfície corbes de nivell, perfils i esplanacions: és el flux típic d’urbanització, vials i moviment de terres.
Quan triar-lo: quan el que digitalitzes és terreny, viari o l’esplanada d’un emplaçament. Per a l’interior d’una nau de procés, el flux és escàner terrestre → Revit.
El núvol de punts a ArchiCAD i SketchUp
Fora de l’ecosistema Autodesk també es treballa amb núvols, amb matisos que convé conèixer abans de triar flux.
ArchiCAD importa núvols de punts (per exemple des d’E57 o XYZ) i els col·loca com un element de núvol que serveix de plantilla per aixecar el model. El plantejament és el mateix que a Revit: el núvol és la referència i el model es construeix a sobre.
SketchUp no gestiona núvols densos de manera nativa amb soltesa; es recolza en extensions especialitzades —com Scan Essentials (Trimble) o similars— per carregar el núvol, referenciar-lo i calcar-hi la geometria. Funciona bé per a volums i arquitectura senzilla; per al detall d’una planta de procés es queda curt davant d’un flux BIM.
La conclusió pràctica: gairebé qualsevol programa de disseny pot usar un núvol com a plantilla, però cap no el converteix per si sol en un model amb informació. Aquest salt el dona sempre el modelatge.
Del núvol de punts al model BIM
El núvol és un lliurable útil des del primer dia per mesurar i verificar. Però com a document de treball es queda curt, i convé saber per què abans d’encarregar un escaneig.
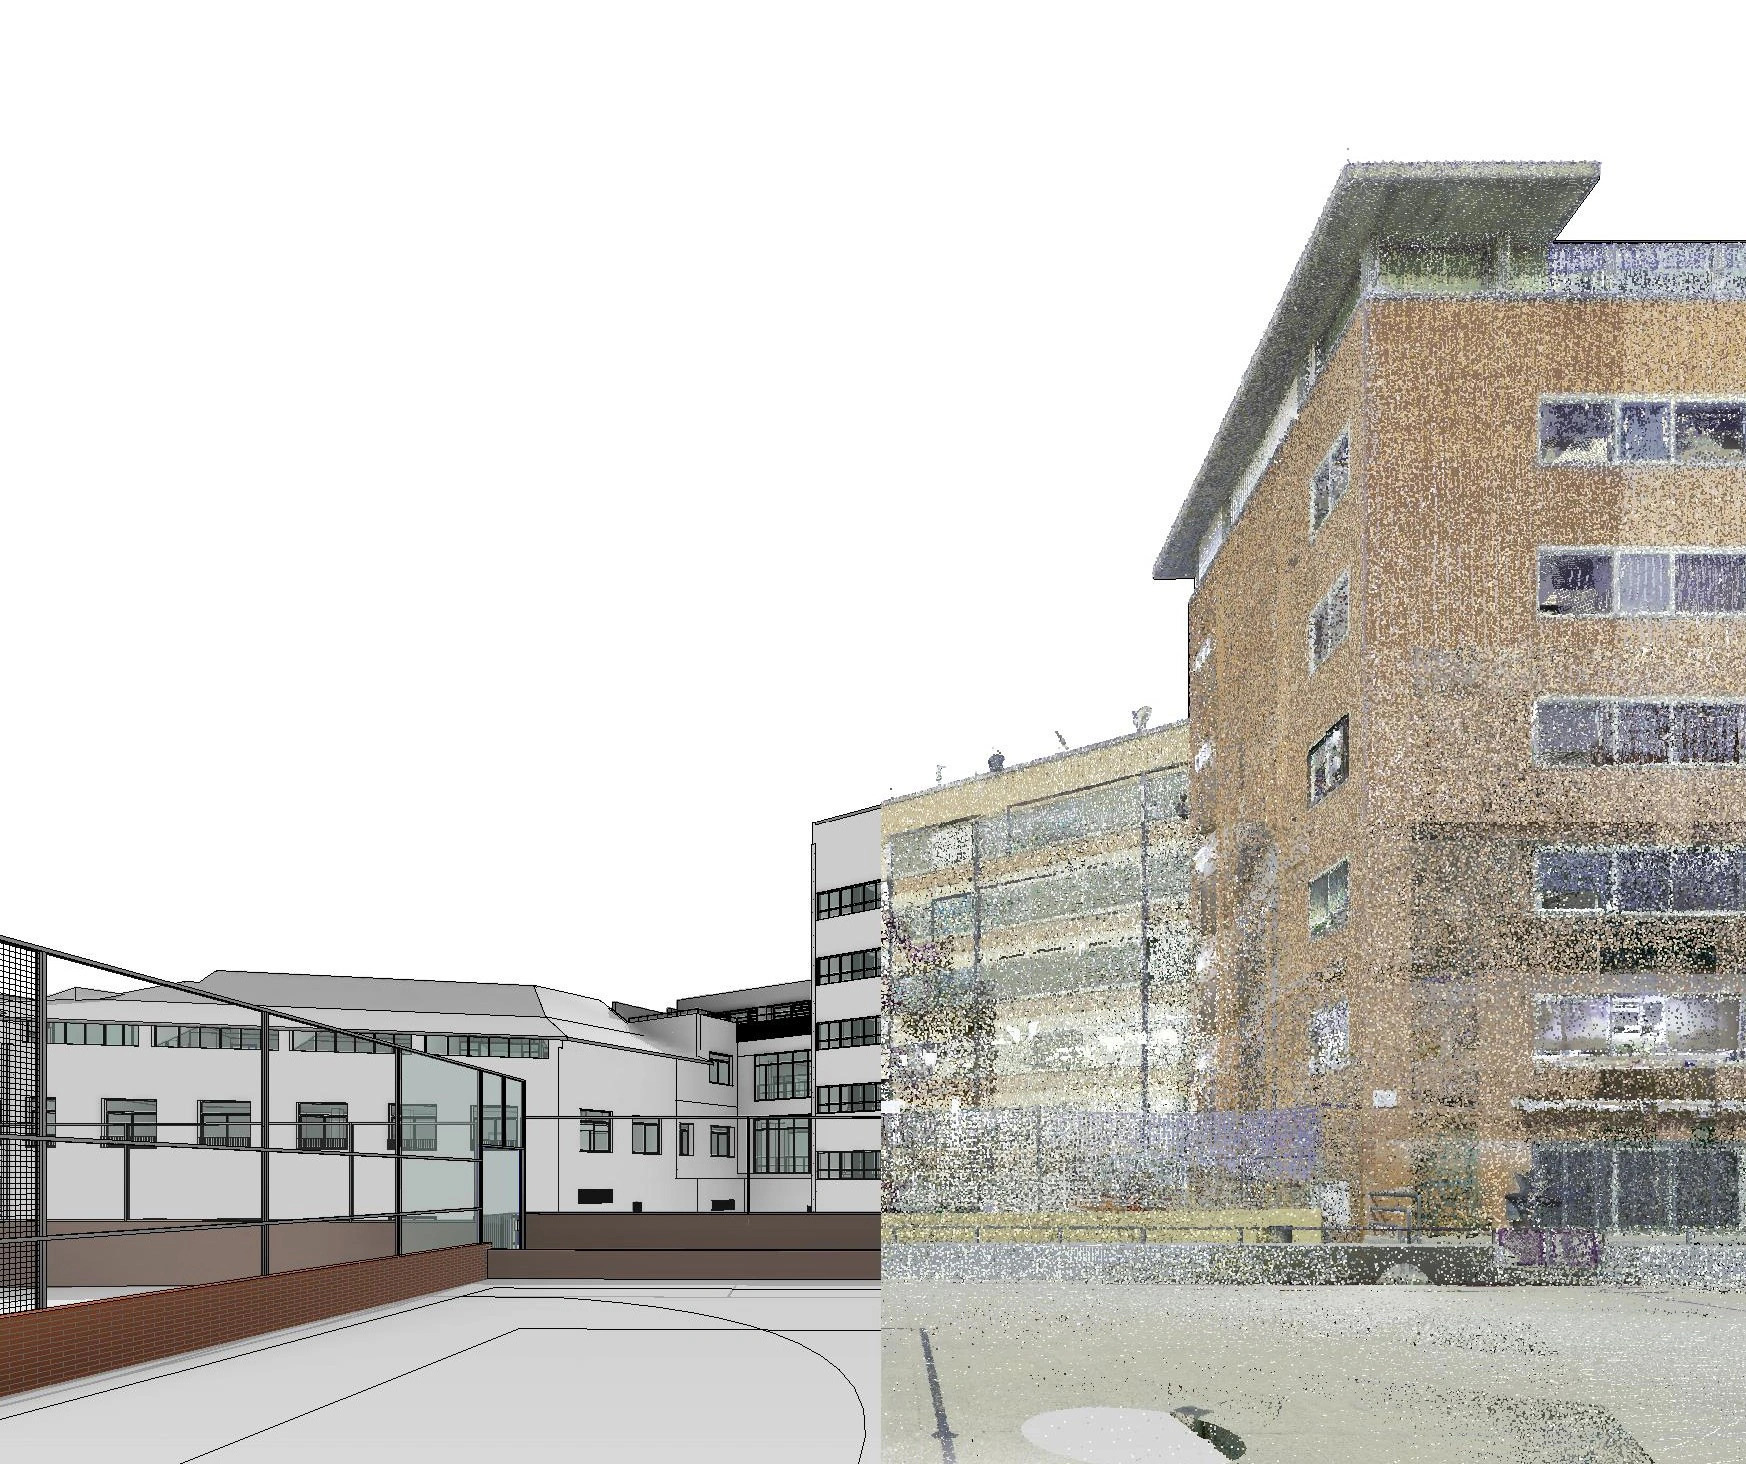
Un núvol de punts són milions de punts en brut. No sap que aquell conjunt de punts és una canonada d’un diàmetre concret, no es pot aïllar per sistemes, no s’edita com a geometria i pesa moltíssim. Serveix per mirar i mesurar, no per treballar-hi a sobre com si fos un projecte.
El lliurable que de debò rendeix és el model BIM as-built reconstruït sobre el núvol: cada element —un mur, una vàlvula, un equip— passa a ser un objecte amb les seves dades (material, diàmetre, especificacions). Aquest model sí que és consultable, mesurable per sistemes i editable, i és la base sobre la qual es planifica una obra, se substitueix un equip o es treu una licitació amb tot previst. Si el terme BIM et sona de lluny, aquí tens què és BIM explicat en llenguatge planer.
El núvol de punts és la matèria primera —mesurable, fidel, però sense intel·ligència—; el model BIM as-built reconstruït sobre seu és la informació: cada element amb les seves dades, a punt per decidir sobre la planta.
Errors típics en encarregar un escaneig de núvol de punts
Els entrebancs que surten més cars no són al camp, sinó en com es demana la feina. Aquests són els sis que convé evitar.
- Demanar «escaneja-ho tot al màxim detall» Sense un objectiu, es captura de més i es paga de més. La captura s’orienta segons on intervindràs: detall on el necessites, context a la resta.
- Comparar precisió d’instrument amb precisió de lliurable Un «0,0X mm» de catàleg i la desviació real del núvol final no són la mateixa xifra. Demana a cada proveïdor la precisió del seu lliurable, per escrit.
- Esperar plànols quan només has demanat el núvol El núvol no és un plànol ni un model: és el mesurament. Els plànols i el model BIM se’n deriven després. Deixa clar a l’encàrrec quins lliurables 2D i 3D vols rebre.
- No fixar el sistema de coordenades des del principi Si el núvol no està georeferenciat al sistema del projecte, encaixar-lo després amb altres treballs de l’emplaçament costa el doble. Acorda-ho abans del primer escaneig.
- Acceptar un format propietari i tancat Exigeix el teu núvol en un format obert (E57) i el model en IFC, en propietat teva. La dada és teva; has de poder endur-te-la a qualsevol programari o proveïdor.
- Ignorar el nivell de detall del model Dos models «as-built» poden estar a nivells de detall (LOD) molt diferents. Demana que el proveïdor certifiqui per escrit el LOD, per saber exactament què reps.
Preguntes freqüents sobre núvols de punts
Les respostes completes al que més es cerca al voltant de «núvol de punts», amb el detall que mereixen encara que siguin conceptes de base.
Què és un núvol de punts?
Un núvol de punts és un conjunt de milions de punts, cadascun amb les seves coordenades X, Y, Z a l’espai, que un escàner làser 3D mesura sobre una instal·lació real. Plegats formen una rèplica mètrica i tridimensional del que existeix: pots girar al voltant, mesurar distàncies i comprovar cotes sobre seu. Cada punt sol portar a més un color i un valor d’intensitat de la reflexió; per això un núvol es veu com una fotografia tridimensional de la planta tal com està construïda avui.
Com es captura un núvol de punts?
Es captura mesurant amb làser des de diverses posicions. L’escàner làser 3D terrestre se situa en una estació, gira i llança un feix que mesura la distància a cada superfície de l’entorn, punt a punt; es repeteix en tantes estacions com calgui per cobrir la zona sense ombres, i després s’uneixen (es registren) entre elles. El LiDAR és la mateixa tecnologia muntada en moviment —sobre un dron, un vehicle o una motxilla— per cobrir grans extensions o exteriors. En una planta industrial, A3D escaneja des d’estacions fixes amb la producció en marxa.
En quin format es lliura un núvol de punts?
Els formats més habituals són E57 (obert i interoperable, l’estàndard per intercanviar núvols entre programes), RCP i RCS (el format d’Autodesk ReCap, el que llegeixen Revit, AutoCAD i Civil 3D), LAS i la seva versió comprimida LAZ (habituals en LiDAR i topografia) i PTS o XYZ (text pla, senzill però pesat). Convé rebre el núvol en un format obert com E57 a més del format de treball, per no quedar lligat a un únic programari.
Com s’obre un núvol de punts a Revit?
Revit no llegeix el núvol en brut: primer es converteix al format d’Autodesk amb ReCap, que genera un projecte .rcp. Després, a Revit, s’usa Insereix → Núvol de punts i se selecciona aquest .rcp. El núvol queda com a referència visual sobre la qual es modela: Revit no el converteix automàticament en murs o canonades, es modela cada element a mà prenent el núvol com a plantilla tridimensional exacta.
Quina precisió té un núvol de punts?
Cal distingir dues precisions. La d’instrument és la que publiquen els fabricants d’escàners —de l’ordre de centèsimes de mil·límetre sobre un punt aïllat en condicions ideals de laboratori— i no és la que fas servir per intervenir. La que importa és la precisió del lliurable: quant es desvia el núvol final respecte a la planta real mesurada, considerant tot el procés de registre entre estacions. Aquesta és la que serveix per prendre decisions sobre la instal·lació, i és la que un proveïdor seriós declara per escrit.
El núvol de punts serveix per si sol o cal modelar-lo?
El núvol serveix per mesurar i verificar des del primer dia, però es queda curt com a document de treball: són milions de punts sense intel·ligència. No sap que un conjunt de punts és una canonada d’un diàmetre concret, no es pot aïllar per sistemes ni editar, i pesa molt. Per planificar una obra o treure-la a licitació, el lliurable útil és el model BIM as-built reconstruït sobre el núvol, on cada element és un objecte amb les seves dades. El núvol és la matèria primera; el model, la informació.
Un núvol de punts de la teva planta, i el model a sobre
Si això va d’una instal·lació real que vols digitalitzar, el pas concret és un escaneig làser 3D de la zona on intervindràs: reps el núvol de punts navegable i mesurable, i a sobre el model BIM as-built fidel a la planta. La primera zona parteix d’uns 6.000 € (estimat); l’abast es tanca després d’una visita tècnica. L’article educa; la feina la fa l’escaneig.
Vols el preu per zona? Mira’l a preus, o repassa què és BIM si el model és el que et falta per entendre.